UAV World Model & VLA & VLM Learning


在线文档 • 简介 • 有什么不一样 • 快速开始 • 学习路线 • 目录 • 论文 • 代码 • 路线图 • 引用 • 贡献
项目简介
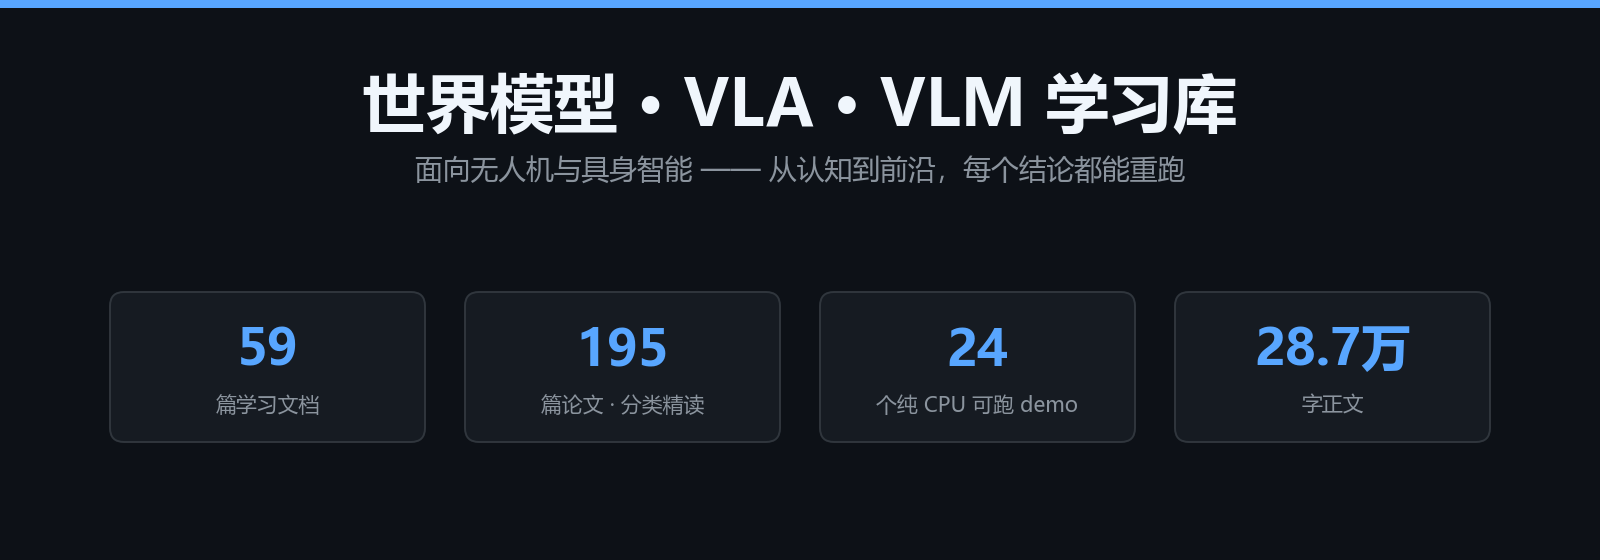
世界模型、VLA、VLM 是当下具身智能的三块地基。本项目把它们讲成一条能从头走完的路径,无人机作为贯穿始终的专章。
这是一个通用的「世界模型 / VLA / VLM」学习库:主干是通用方法与论文脉络,无人机不是一个孤立小节,而是几乎每一卷都留了一章。选无人机做专章不是缩小范围——空中恰是最严苛的具身场景(4 维动作、坠机不可逆、机载算力受限),通用方法在这里的失效点最能说明它们各自的边界。
主要参考:
- arXiv:2605.00080 — "World Model for Robot Learning: A Comprehensive Survey"(43 页,6 图,2026 年最新综述)
- NTUMARS/Awesome-World-Model-for-Robotics-Policy — 机器人策略学习世界模型论文合集
这个仓库的独特价值:
| 维度 | 说明 |
|---|---|
| 通用为骨、无人机为肉 | 主干是通用的世界模型/VLA/VLM 方法与论文脉络,无人机作为专章贯穿 9 卷 |
| 保姆级教学 | 每篇文档配有阅读时间、前置知识、核心内容、思考题与参考答案,适合零基础入门 |
| 认知优先,代码可选验证 | 主线是把原理、架构、演进脉络和论文思想讲清楚;关键结论另配可运行的迷你 demo(code/),跑不跑都不影响阅读 |
| 系统化梳理 | 从基础概念到前沿论文,从理论到实践指南,完整学习路径 |
| 论文精读 | 195 篇关键论文分类精读,见 references/paper-list.md |
| 结论可复跑 | 每个重要结论尽量附一条能重跑的验证路径;量不出来的地方明说不作为结论 |
三大核心概念
VLM (视觉语言模型)          VLA (视觉语言动作模型)        World Model (世界模型)
"看图说话"                   "看图说话+动手"               "预测未来"
┌─────────────┐            ┌─────────────┐            ┌─────────────┐
│  图像 + 文本 │            │ 图像+文本+动作│            │ 当前状态+动作 │
│      ↓      │            │      ↓      │            │      ↓      │
│  理解/描述   │            │  理解+执行   │            │  预测下一状态 │
└─────────────┘            └─────────────┘            └─────────────┘
   "前方有障碍物"            "左转避开障碍物"             "左转后会看到什么"
这个仓库有什么不一样
论文列表类仓库很多。本仓库想多做三件事:能跑、能追、能自测。
| 资产 | 说明 |
|---|---|
| 24 个纯 CPU 可跑 demo | 全部不训模型、不占显存、两分钟内出图;每个只验证正文里的一条结论,量不出来时直接写「不作为结论」。见下方 可运行代码。 |
| 三卷前沿增量台账 | tools/watch.py 按月对世界模型 / VLA / VLM 三卷做增量检索,产出 references/*-watch-2026-10.md。 |
| 三卷自测 | docs/09-专题自测与考察/:正文只给指针、答案不许脱离材料,末尾是跨篇综合题。 |
| 诚实的硬件边界 | 所有数字来自实跑;硬件上限是单张 8 GB 显卡,因此本仓库不训大模型,只讲跑得动的部分。 |
正文里的结论,长这样(每张图都出自 code/ 下一个能重跑的脚本):
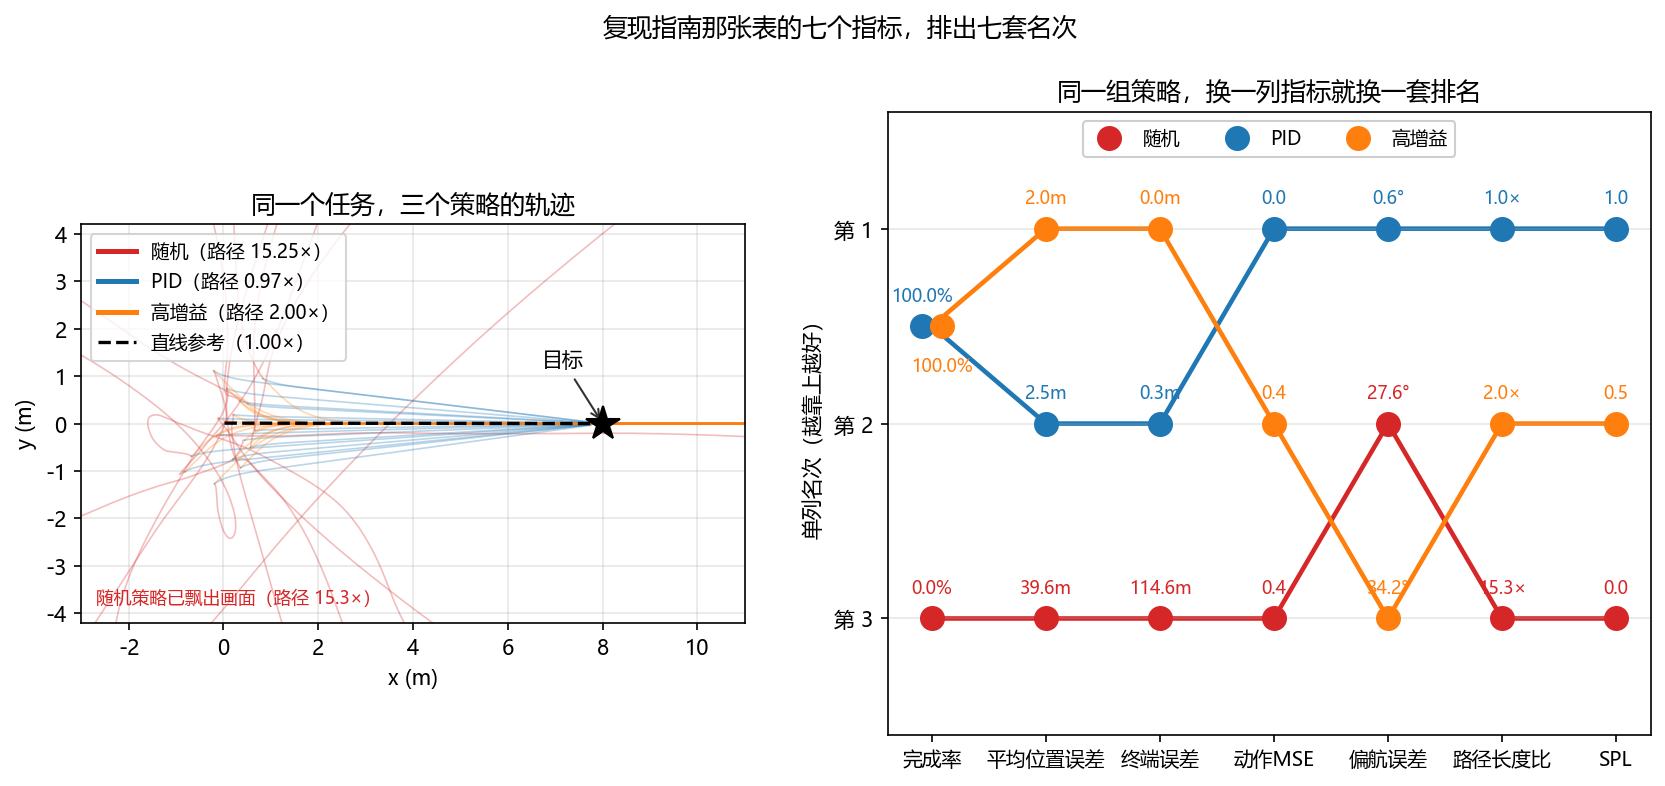 七个导航指标排出七套名次 |
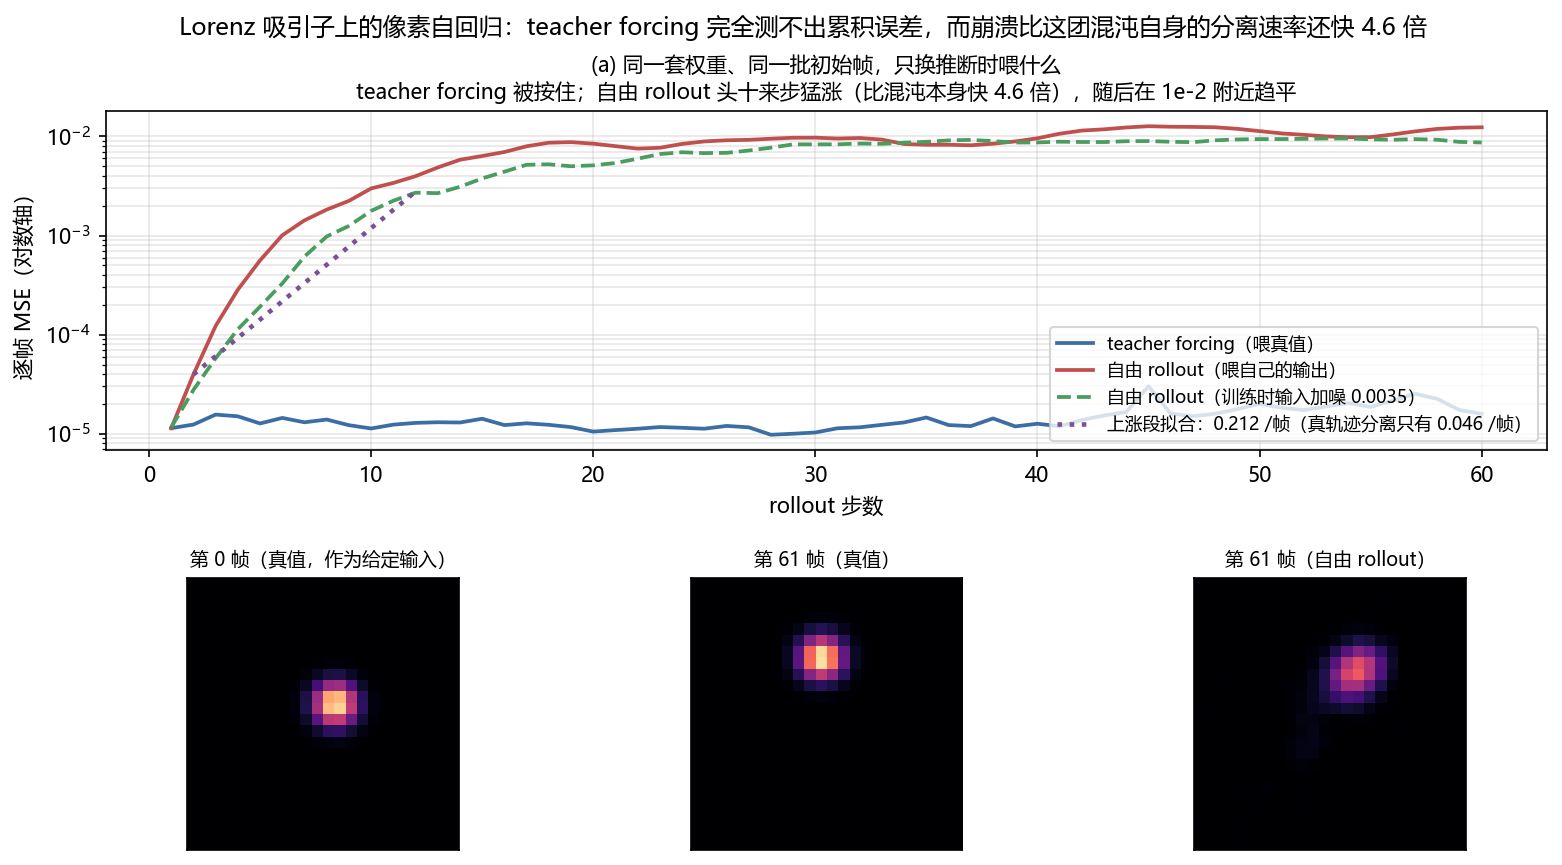 喂自己的输出,第 60 步误差是第 1 步的 1084 倍 |
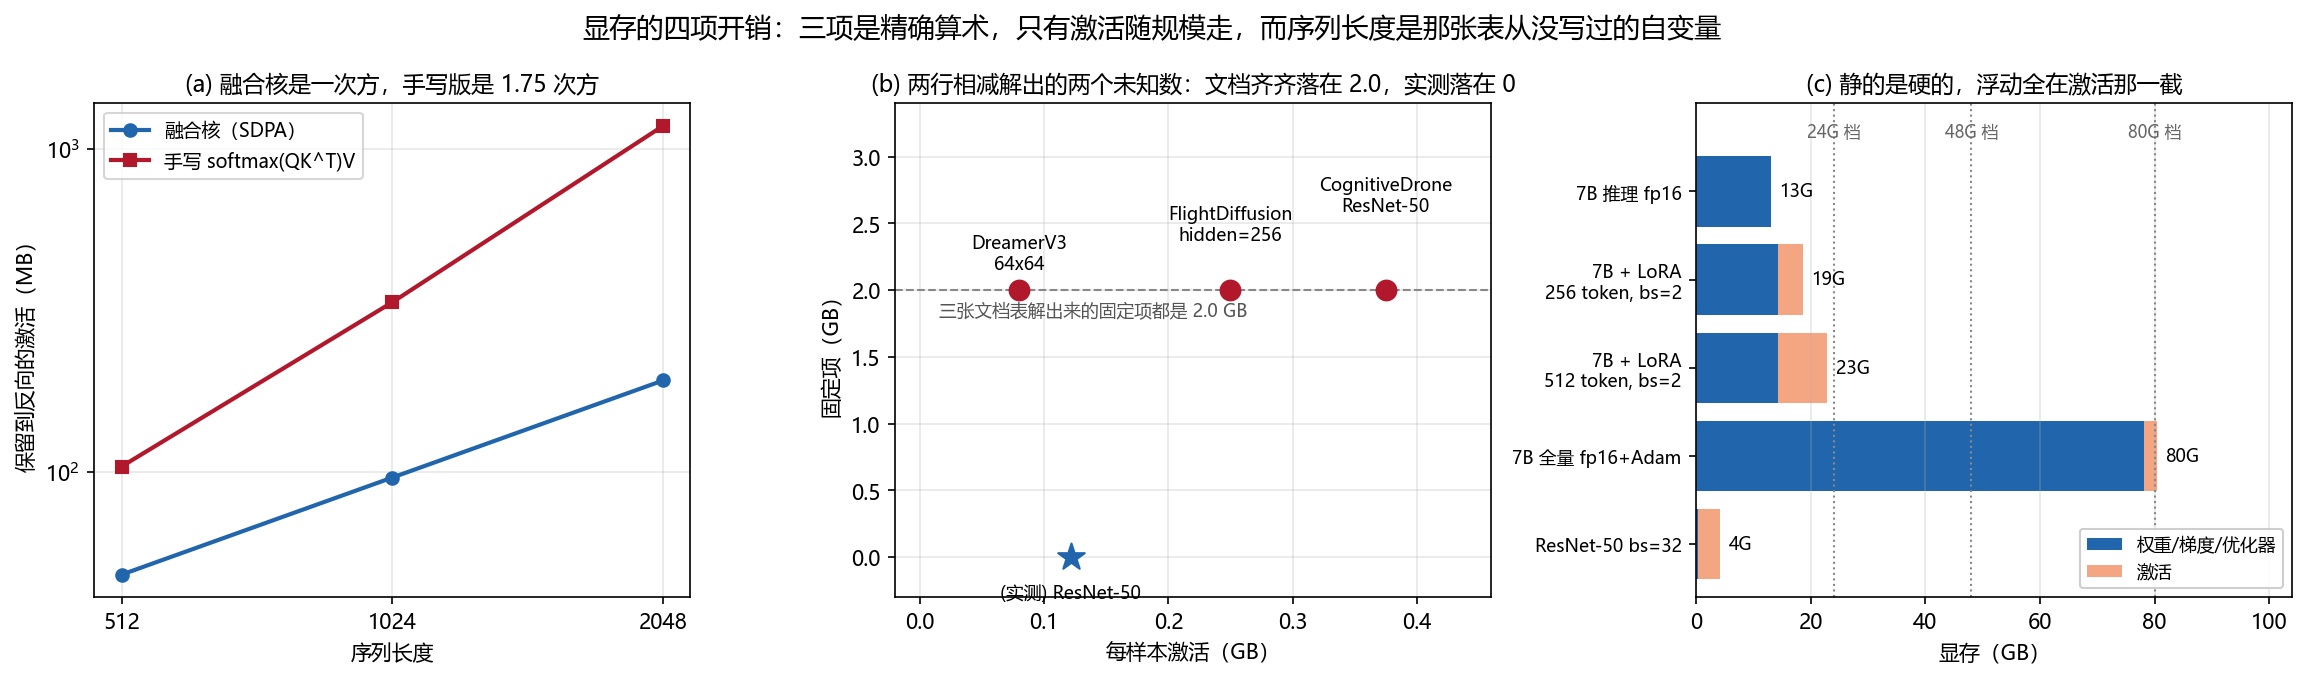 显存预算:三项精确算术 + 一项实测 |
快速开始
git clone https://github.com/Qxy661/UAV-WM-VLA-Learning.git
cd UAV-WM-VLA-Learning
py -3.9 code/a_worldmodel_rssm.py     # 纯 CPU,数秒出图到 figures/
Windows 用 py -3.9,macOS / Linux 换成 python3。24 个 demo 都只依赖 numpy + matplotlib。
只想读不想跑:直接进 导读与学习路线。
在线阅读:https://qxy661.github.io/UAV-WM-VLA-Learning/ —— 全文检索(中文分词)、明暗双主题、mermaid 图渲染。
GitHub Pages 在国内访问不稳,若打不开,clone 之后本地起站:pip install "mkdocs-material==9.7.*" "mkdocs<2" jieba
再 py -3.9 tools/build_docs.py && mkdocs serve(详见 CONTRIBUTING 的「文档站」一节)。
学习路线
从零基础到能读懂前沿论文的七阶段路线;每阶段约 1–2 周,但不必按序走完才开始自测。
建议按以下顺序阅读,每阶段约 1-2 周:
graph TD
    A[00-导读与学习路线] --> B[01-基础概念]
    B --> B1[什么是世界模型]
    B --> B2[什么是VLM]
    B --> B3[什么是VLA]
    B --> B4[三者关系与区别]
    B --> B5[无人机vs地面机器人]

    B --> C[选择感兴趣的方向深入]
    C --> D[02-世界模型专题]
    C --> E[03-VLA专题]
    C --> F[04-VLM专题]

    D --> G[05-综述论文精读]
    E --> G
    F --> G

    G --> H[06-论文导读合集]
    H --> I[07-实践指南]
    I --> J[08-研究前沿与开放问题]
J --> K[09-专题自测与考察]推荐路径:
- 快速入门(1 周):00-导读 → 01-基础概念(5 篇)→ 04-三者关系
- 深入方向(2-3 周):选择 02/03/04 中一个专题深入
- 综述精读(2 周):05-综述论文精读 + 06-论文导读
- 动手实践(持续):07-实践指南,按兴趣复现项目
- 科研入门(持续):08-研究前沿与开放问题,从学习者过渡到研究者
- 自测与考察(随时,不必等前六阶段走完):09-专题自测与考察,VLA / 世界模型 / VLM 三卷各一篇,读完哪一卷就做哪一篇,答不上来的顺着指针回读
文档目录
本节是全量清单:每一篇都在这里,按 Part 分组。只想知道先读哪几篇的,看上一节「学习路线」。
docs/ 下共 59 篇学习文档,另有 4 篇思维导图与 6 篇参考资料。推荐度:★★★ 必读 · ★★☆ 推荐 · ★☆☆ 了解。
导读
| 文档 | 内容 | 推荐度 |
|---|---|---|
| 导读与学习路线 | 项目定位、前置知识、七阶段学习路线、术语表 | ★★★ 必读 |
Part 1 · 基础概念
| 文档 | 内容 | 推荐度 |
|---|---|---|
| 什么是世界模型 | 定义、发展脉络、核心思想 | ★★★ 必读 |
| 什么是VLM | 视觉语言模型架构与训练 | ★★★ 必读 |
| 什么是VLA | 从VLM到VLA的演进 | ★★★ 必读 |
| 三者关系与区别 | VLM→VLA→世界模型关系图谱 | ★★★ 必读 |
| 无人机vs地面机器人 | 无人机领域的特殊挑战 | ★★☆ 推荐 |
Part 2 · 世界模型专题
| 文档 | 内容 | 推荐度 |
|---|---|---|
| 世界模型发展史 | 从 Ha/Schmidhuber 到现代 | ★★★ 必读 |
| 生成式世界模型 | ANWM、AirScape、FlightDiffusion | ★★☆ 推荐 |
| 模型强化学习世界模型 | Dreamer 系列、Dream to Fly | ★★☆ 推荐 |
| 3D场景世界模型 | NeRF、3DGS 作为世界模型 | ★☆☆ 了解 |
| 无人机世界模型综述 | 无人机专属世界模型论文解读 | ★★☆ 推荐 |
| 关键数据集与基准 | MotionScape、AeroVerse 等 | ★☆☆ 了解 |
| 世界模型评测与诊断 | 单步准 ≠ rollout 可用;注入退化看指标会不会看走眼 | ★★★ 必读 |
| 联合嵌入预测与潜空间世界模型 | JEPA 路线:不重建输入,在表征空间预测未来 | ★★★ 必读 |
| 长时程世界模型与交互式生成 | horizon 拉到上百步后,漂移、遗忘、恒存性缺失才显形 | ★★☆ 推荐 |
Part 3 · VLA 专题
| 文档 | 内容 | 推荐度 |
|---|---|---|
| VLA架构演进 | 从 RT-2 到 2026 年:五个方向各自独立,按消融轴而非时间切 | ★★★ 必读 |
| 无人机VLA模型 | VLA-AN、CognitiveDrone、UAV-TrackVLA、AutoFly | ★★☆ 推荐 |
| 语言条件飞行控制 | UAV-Flow、VLN-Pilot、2026 年两份空中 VLN 路线图 | ★★☆ 推荐 |
| 基础模型辅助规划 | CoDrone、FM-Planner、NavFoM、FlyMirage | ★☆☆ 了解 |
| 机载部署与优化 | 推理加速、边缘计算、动作年龄的下限而非均值 | ★★☆ 推荐 |
| 动作头与动作分块 | 离散 token → 回归 → 扩散 → 流匹配,以及分块长度怎么选 | ★★★ 必读 |
| 数据、预训练与跨具身 | OXE/DROID、协同训练、潜在动作;飞行数据稀缺是第一约束 | ★★☆ 推荐 |
| 强化学习后训练与自我改进 | GRPO/PPO、奖励从哪来、自我改进飞轮与奖励钻空子 | ★★☆ 推荐 |
| 评测基准与报告口径 | LIBERO→RoboArena、过程指标、均值/回合数/独立单元 | ★★☆ 推荐 |
| 世界模型增强VLA | 世界模型当数据源 / 策略的一部分 / 模拟器 / 评测代理,以及想象 rollout 的共同上限 | ★★☆ 推荐 |
Part 4 · VLM 专题
| 文档 | 内容 | 推荐度 |
|---|---|---|
| 遥感VLM | GeoChat、RSGPT、SkySenseGPT | ★★☆ 推荐 |
| 无人机场景理解 | UAVBench、BEDI 基准 | ★☆☆ 了解 |
| LLM驱动的无人机Agent | CityNavAgent、ACDC 等 | ★☆☆ 了解 |
| 边缘VLM部署 | 轻量化、知识蒸馏、BLIP-2 | ★☆☆ 了解 |
| 通用VLM架构与视觉编码器 | 四部件、CLIP→原生分辨率、连接器、token 预算 | ★★★ 必读 |
| VLM指令微调与对齐 | 指令数据构造、LoRA 边界、冻结还是联合训练 | ★★☆ 推荐 |
| 通用VLM评测与幻觉 | MMMU/MMBench/POPE、负样本划分与 yes-偏差 | ★★★ 必读 |
Part 5 · 综述论文精读
| 文档 | 内容 | 推荐度 |
|---|---|---|
| 综述概览与结构 | arXiv:2605.00080 整体框架 | ★★★ 必读 |
| 世界模型作为策略 | 综述第二部分精读 | ★★☆ 推荐 |
| 世界模型作为模拟器 | 综述第三部分精读 | ★★☆ 推荐 |
| 视频生成世界模型 | 综述第四部分精读 | ★★☆ 推荐 |
| 基准与评估 | 综述第五部分精读 | ★☆☆ 了解 |
Part 6 · 论文导读合集
| 文档 | 内容 |
|---|---|
| 世界模型论文卡片 | 13 篇世界模型关键论文逐篇解读 |
| VLA论文卡片 | 11 篇 VLA 关键论文逐篇解读 |
| VLM论文卡片 | 12 篇 VLM 关键论文逐篇解读 |
| 基准与数据集论文 | 9 篇基准测试与数据集论文解读 |
Part 7 · 实践指南
| 文档 | 内容 |
|---|---|
| 环境搭建 | CUDA、PyTorch、ROS2 环境配置 |
| UAV-Flow 复现指南 | 语言条件无人机控制 |
| CognitiveDrone 复现指南 | 认知无人机 VLA 模型 |
| FlightDiffusion 复现指南 | 扩散模型生成 FPV 视频 |
| MotionScape 复现指南 | 无人机视频数据集 |
| GeoChat 复现指南 | 遥感 VLM |
| DreamerV3-Drone 复现指南 | 模型强化学习无人机飞行 |
| 可复现项目候选清单 | 17 个可单机复现的无人机 AI 项目 |
| DeepDrone 复现指南 | LLM 自然语言控制无人机 |
| RemoteCLIP 复现指南 | 遥感视觉语言基础模型 |
| Flightmare 复现指南 | 高保真无人机仿真器 |
Part 8 · 研究前沿与开放问题
| 文档 | 内容 |
|---|---|
| 研究路线图 | 从学习到研究的五步法、FINER 标准 |
| 研究空白与机会 | 无人机 VLA/VLM/世界模型的开放问题 |
| 论文批判性阅读 | CRITIC 方法、阅读笔记模板 |
| 最新进展与团队追踪 | 浙大高飞团队、北航 Colab,2025–2026 进展与追踪方法 |
Part 9 · 专题自测与考察
| 文档 | 内容 | 推荐度 |
|---|---|---|
| VLA专题自测 | 三层考察(知识体系自测 / 高频考察点 / 前沿修正)+ 无人机专场 12 问;正文只给指针,末尾 3 道跨篇综合题带答案 | ★★☆ 推荐 |
| 世界模型专题自测 | 九篇各带一个动手验证,第三层把"加了那个东西反而更差"的三段实测单列出来;无人机专场 12 问 | ★★☆ 推荐 |
| VLM专题自测 | 遥感、空中场景理解、空中 Agent、机载部署四篇;第三层集中在量化与延迟两个被量反的说法上 | ★★☆ 推荐 |
思维导图 & 参考资料
| 文档 | 内容 |
|---|---|
| 领域全景图 | VLA/VLM/世界模型全景关系图 |
| 世界模型分类学 | 世界模型分类体系 |
| VLA演进路线 | VLA 模型发展时间线 |
| 推荐阅读顺序 | 论文阅读顺序建议 |
| 完整论文列表 | 195 篇论文分类汇总 |
| VLA 追踪台账 | 按专题分节的 arXiv 检索记录 |
| 世界模型追踪台账 | 同上,世界模型卷 |
| VLM 追踪台账 | 同上,VLM 卷 |
| Awesome List 注释 | 对 NTUMARS 仓库的补充 |
核心论文
本节只列本仓认为最该先读的 15 篇,且只收已逐条访问确认可打开的项目页与代码库链接; 没有链接的不等于没有代码。完整 195 篇(含会议/年份标签、arXiv 号与推荐等级)见
references/paper-list.md, 那里是元数据唯一权威——本节标题、年份、会议均照它抄,不另立一份。下面 15 篇里 8 篇带得出来链接,另外 7 篇没有;这 7 篇全部落在无人机方向。 空中方向的公开项目页,比地面方向稀疏得多——这和下面「数据稀缺」一行是同一个约束的两种表现。
世界模型(无人机方向)
-
[arXiv'25.12] ANWM — Aerial World Model for Long-horizon Visual Generation and Navigation in 3D Space
 航空导航世界模型,FFP 模块提供几何先验。推荐度 ★★★
-
[ICRA'26] Dream to Fly — Dream to Fly: Model-Based Reinforcement Learning for Vision-Based Drone Flight
 DreamerV3 用于无人机竞速,单卡约 240 小时收敛。无项目页。推荐度 ★★★
-
[arXiv'25.09] FlightDiffusion — FlightDiffusion: Revolutionising Autonomous Drone Training with Diffusion Models Generating FPV Video
 扩散模型生成 FPV 视频用于策略学习;注意它的扩散模型生成的是视频不是动作。推荐度 ★★☆
-
[arXiv'26.04] MotionScape — MotionScape: A Motion-Stratified UAV Video Benchmark for World Modeling and Future Video Generation
 按光流强度分层的无人机视频基准,用于世界建模与未来视频生成。推荐度 ★★☆
-
[arXiv'24.08] AeroVerse — AeroVerse: UAV-Agent Benchmark Suite for Simulating, Pre-training, Finetuning, and Evaluating Aerospace Embodied World Models
 航空航天具身世界模型的仿真—预训练—微调—评测套件。推荐度 ★★☆
VLA(无人机方向)
-
[arXiv'25.12] VLA-AN — VLA-AN: An Efficient and Onboard Vision-Language-Action Framework for Aerial Navigation in Complex Environments
 机载 VLA 框架,论文报告 98.1% 成功率、8.3× 加速。推荐度 ★★★
-
[arXiv'25.03] CognitiveDrone — CognitiveDrone: A VLA Model and Evaluation Benchmark for Real-Time Cognitive Task Solving and Reasoning in UAVs
 认知无人机 VLA,实时输出 4D 动作。推荐度 ★★★
-
[arXiv'26.04] UAV-Track VLA — UAV-Track VLA: Embodied Aerial Tracking via Vision-Language-Action Models
 基于 π₀.₅ 的无人机跟踪 VLA。推荐度 ★★☆
-
[arXiv'25.05] UAV-Flow Colosseo — UAV-Flow Colosseo: A Real-World Benchmark for Flying-on-a-Word UAV Imitation Learning
 语言条件细粒度无人机控制基准("一句话一个飞行动作")。推荐度 ★★☆
-
[arXiv'26.02] VLN-Pilot — VLN-Pilot: Large Vision-Language Model as an Autonomous Indoor Drone Operator
 VLM 作为室内无人机操作员。无项目页。推荐度 ★★☆
VLM(无人机 / 遥感方向)
-
[CVPR'24] GeoChat — GeoChat: Grounded Large Vision-Language Model for Remote Sensing
 首个 grounded 遥感 VLM。推荐度 ★★★
-
[arXiv'25.12] CoDrone — CoDrone: Autonomous Drone Navigation Assisted by Edge and Cloud Foundation Models
 云边端基础模型协同的无人机导航。无项目页。推荐度 ★★☆
-
[arXiv'25.05] FM-Planner — FM-Planner: Foundation Model Guided Path Planning for Autonomous Drone Navigation
 基础模型引导的路径规划,横向对比 8 种 LLM/VLM。推荐度 ★★☆
-
[arXiv'25.09] NavFoM — Embodied Navigation Foundation Model
 跨形态导航基础模型,覆盖无人机。标题取 arXiv 原文,NavFoM 是系统简称。推荐度 ★★☆
-
[arXiv'26.03] UAVBench — UAVBench and UAVIT-1M: Benchmarking and Enhancing MLLMs for Low-Altitude UAV Vision-Language Understanding
 低空无人机 VLM 基准,966K 样本、1.24M 指令调优数据、43 个测试单元。推荐度 ★★☆
无人机领域关键挑战
地面机器人的经验不能直接搬到空中。这张表列的是每一条差别的具体形态,不是"更难"三个字。
| 挑战 | 地面机器人 | 无人机 |
|---|---|---|
| 动作空间 | 2D (x, y, θ) | 4D (roll, pitch, yaw, thrust) + 6-DoF |
| 安全约束 | 碰撞可恢复 | 坠机不可逆 |
| 视觉挑战 | 固定视角 | 快速视角变化、俯视/斜视、变高度 |
| 计算限制 | 可携带更多算力 | 严格机载算力限制 |
| 仿真难度 | 2.5D 运动 | 全 3D 动力学,sim-to-real 差距大 |
| 数据稀缺 | 大量公开数据集 | 无人机视角数据集稀缺 |
| 复现成本 | 桌面实验可快速迭代 | 真机评测昂贵,大样本评测难做 |
如何使用
两种用法:想入门就按顺序读,只想解决某个具体问题就按需跳读。
阅读起步
- 阅读 00-导读与学习路线 了解整体结构
- 从 基础概念 开始建立认知框架
- 选择感兴趣的方向深入(世界模型 / VLA / VLM)
- 查阅 论文导读合集 了解前沿工作
- 按需参考 实践指南 动手复现
推荐阅读顺序
第1周: 00-导读 → 01-基础概念(5篇) → 04-三者关系
第2周: 02-世界模型专题(9篇) 或 03-VLA专题(10篇) 或 04-VLM专题(7篇)
第3周: 05-综述精读(5篇)
第4周: 06-论文导读(4篇) → 07-实践指南(按兴趣选)
持续: 08-研究前沿与开放问题 → 从学习者过渡到研究者
可运行代码(可选)
code/ 下 24 个脚本,纯 CPU 即可,合计约十六分钟(本机实测 944.8 秒),出图落在 figures/。
每个脚本只验证一件事,结论量不出来时会直接写明「不作为结论」。
| 脚本 | 验证的结论 |
|---|---|
| Demo A:RSSM 世界模型 | 潜空间"想象"能多准地预测回报 |
| Demo B:语言条件策略 | 模仿损失低 ≠ 闭环飞得好 |
| Demo C:动作头对比 | MSE 回归塌到模态平均,扩散头能采样出两个模态 |
| Demo D:团队追踪 | 从 arXiv 号解析年月画研究时间线,可选联网核对元数据 |
| Demo E:几何安全校正 | 同一个过滤器,凸形障碍上把碰撞率压到 0,凹形上反而抬高 |
| Demo F:外环延迟 | 外环慢 1 秒,闭环跟踪误差从 12 cm 涨到 1.62 m |
| Demo G:导航指标 | 七个指标排出七套名次:动作 MSE 上随机策略与高增益几乎并列,换到偏航误差它又升到第二 |
| Demo H:symlog 尺度统一 | 不加 symlog 时总体 MSE 更小,那是被大尺度组独占的假象 |
| Demo I:Plücker 坐标 | 纯前向平移下中心射线严格不动,透视扩张全由边缘贡献 |
| Demo J:体渲染 vs 溅射 | 同一条前向合成公式,残差不随采样密度收敛,只随深度次序收敛 |
| Demo K:物理残差先验 | 只对它写死的那几路管用;单步精度不等于长期精度 |
| Demo L:ATE / RPE / SSIM / FID | 全局错位对齐后两个指标都归零;尺度慢漂移只有 ATE 看得见 |
| Demo M:误差累积 | 喂自己的输出后第 60 步误差是第 1 步的 1084 倍 |
| Demo N:量化位宽 | 位宽不是均匀打折:基准波动就能淹掉高位量化的效应 |
| Demo O:显存预算 | 三项精确算术 + 一项实测,反解出那些表都没写的自变量——也顺带说明「算得通」验不了「有出处」 |
| Demo P:分块提交长度 | 提交越长,基于旧状态开环执行越久,闭环误差越大 |
| Demo Q:奖励加权后训练 | 奖励加权把坏数据的影响压掉三分之一(3.86 → 2.54 m),但压不到干净数据的 1.37 m |
| Demo R:评测报告口径 | 同一批回合,换汇总方式名次会翻转;独立单元从回合换成训练,区间宽 2.8 倍 |
| Demo S:世界模型当数据源 | 单步 0.0058 m 的模型开环 60 步放大 16.1 倍;想象数据先救的是训崩的种子,不是均值 |
完整对应表与运行说明见 code/README.md。
路线图
- 59 篇文档、195 篇论文清单、24 个可跑 demo、28.7 万字
- 三卷前沿增量台账(2026-10)
- 文档站 + 中文全文检索(mkdocs-material):https://qxy661.github.io/UAV-WM-VLA-Learning/
- 英文门面(
README.en.md+ 英文文档总览) - 引用存档 DOI(Zenodo 集成待开)
引用
学术引用用下面的 BibTeX;只是学习参考,直接贴仓库链接即可。
如果本项目对你的学习有帮助,欢迎引用:
@misc{uav-wm-vla-learning,
  title={UAV World Model \& VLA \& VLM Learning},
  author={Qxy661},
  year={2026},
  howpublished={\url{https://github.com/Qxy661/UAV-WM-VLA-Learning}},
  note={A comprehensive learning project for World Models, VLA, and VLM in the UAV domain}
}
致谢
本项目的结构与条目形式参考了下面两个来源;内容与结论由本项目自己核对,讹误归本项目。
- 感谢 arXiv:2605.00080 的作者们提供了高质量的综述
- 感谢 NTUMARS/Awesome-World-Model-for-Robotics-Policy 维护的 awesome list,本项目的条目标签与分节判据参考了它的组织方式
- 感谢所有被引用论文的作者们
如果觉得有用,请给个 Star!